

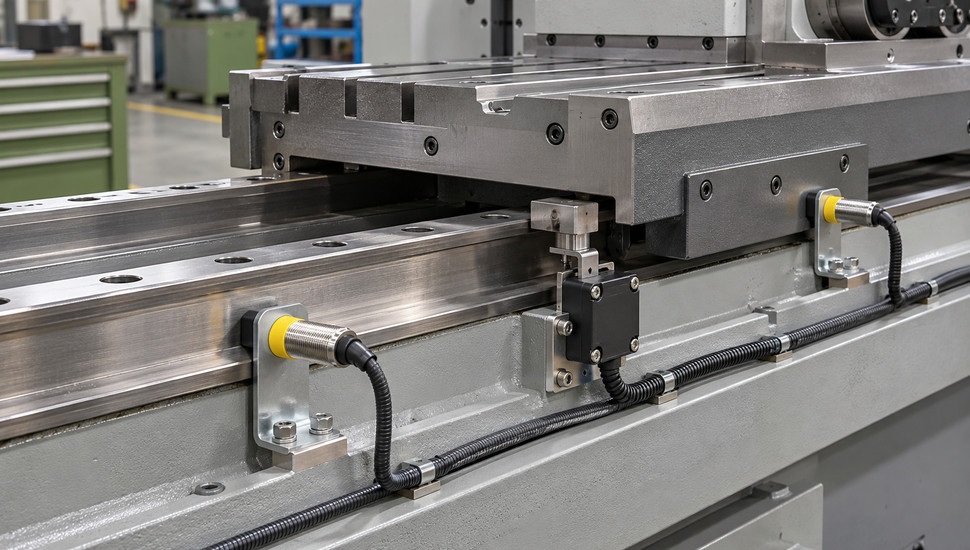
Датчик нуля станка с ЧПУ (референтный переключатель): принцип работы и сбои
Датчик нуля станка с ЧПУ (референтный переключатель) — датчик на оси, который при выходе в референтную точку подаёт стойке сигнал «начни привязку». Точную координату машинного нуля он не задаёт: после съезда с датчика (со скобы замедления) стойка ловит ближайший импульс решётки энкодера и прибавляет к нему заданный сдвиг — эта точка и становится нулём. Поэтому «датчик нуля сломался» почти всегда означает не «ноль исчез», а «привязка встала в другое место или встаёт по-разному».
Типовая картина из цеха: в понедельник утром наладчик выводит оси в референт — и точка по X встала иначе, чем в пятницу. Никто ничего не крутил, станок не разбирали. На токарном 16Б16Т1 со стойкой НЦ-31 такое «утреннее плавание» в итоге свели к току излучателя оптического датчика: паспортные 90 мА просели до 45, и на холодную датчик «слеп» — ловил метку через раз. Электронику никто не менял, параметры не трогали: виновником оказалось само железо привязки.
Ниже — разбор именно железа. Сначала система: скоба-замедлитель, датчик метки и решётка энкодера как единый механизм, и параметры, которыми он настраивается. Затем типы датчиков нуля с их характерными отказами, диагностика «плывущего» нуля по величине смещения, протокол замены датчика и юстировки скобы, связь привязки с повторяемостью после включения. Если ноль плывёт прямо сейчас и нужен второй взгляд — инженеры удалённой диагностики service-stanki.ru подскажут, с чего начать, по фото экрана и паре замеров.
Ключевое:
- Точную точку машинного нуля задаёт решётка энкодера, а не сам датчик: датчик метки лишь даёт команду «начни считать», после съезда со скобы стойка фиксирует ближайший импульс решётки плюс сдвиг (у Fanuc — параметр 1850).
- Величина смещения указывает на узел: разброс в микроны — люфт датчика, дребезг контактов, помехи; скачок на 1–3 мм — ось ловит соседнюю метку решётки (сдвинутая скоба, неверная скорость); «утром плывёт, днём норм» — температура, влага, деградация излучателя.
- Норма повторяемости — 1–2 дискреты (при дискрете 0,001 мм — 1–2 мкм) на трёх выходах в референт подряд. Больше — ищите неисправность, а не перебивайте привязку.
- После замены датчика или правки скобы ноль встаёт иначе: точка съезда со скобы определяет, какой импульс решётки поймает ось. До демонтажа записывают машинную координату референта, после монтажа — сверяют с ней.
- Замена «на аналогичный» требует проверки входа стойки: трёх- и четырёхпроводные датчики с транзисторным выходом не работают на входах, рассчитанных на двухпроводной «сухой контакт», — станок «не видит» исправный датчик.
Как станок находит ноль: анатомия референтного возврата
Машинный ноль — расчётная точка, а не физическая отметка на станине. Станина не «знает», где ноль; ноль — это позиция, в которой ось остановилась в момент привязки, плюс постоянный сдвиг, записанный в параметрах. Провернуть механизм позволяют три компонента, и отказ любого из них даёт разный характер сбоя.
Скоба-замедлитель (наладчики говорят «собачка» или «флажок») — планка на подвижном узле, которая проезжает мимо датчика. Её задача — попасть в зону срабатывания датчика на быстром ходу и запустить торможение. Датчик нулевой метки — концевик, индуктивный, герконовый или оптический датчик на станине (иногда наоборот: датчик на каретке, упор на станине — схема встречается обе). Решётка энкодера — импульсный кодер двигателя или линейная шкала: источник «линейки» импульсов, из которой стойка берёт микронную точку. Датчик метки ловит зону сантиметрами, решётка — дискретами.
Последовательность возврата в референтную точку выглядит так. Ось на быстрой скорости едет в сторону скобы; скорость этого хода задана параметром (у Fanuc — 1425). Датчик метки срабатывает, стойка тормозит ось до низкой скорости ползания. Ось съезжает со скобы, сигнал датчика пропадает — и в момент прохождения ближайшего импульса решётки стойка фиксирует позицию: машинный ноль равен этому импульсу плюс сдвиг решётки (у Fanuc — параметр 1850), измеренный в дискретах от импульса. Ёмкость счётчика референса (параметр 1821) задаёт шаг решётки в перемещении оси. Формулировка наладчика со старой стойки НЦ-31 точнее любой инструкции: «каретка наезжает на упор, скорость замедляется до минимума, каретка переползает упор и в момент съезда с упора останавливается — происходит синхронизация с координатой, зашитой в параметре».
Отсюда главный вывод, который конкуренты-статьи пропускают: датчик нуля сам по себе неточен. Повторяемость электромеханического концевика — десятки микрон и хуже, а привязка нужна с точностью 1–2 дискрет. Микронную точность даёт решётка энкодера; датчик лишь останавливает ось в воспроизводимой зоне. Поэтому наладочные руководства и опытные механики сходятся: для точной привязки сигнал датчика метки объединяют с импульсами решётки, а не считают, что «ось встаёт точно там, где щёлкнул концевик».
Параметры, которые участвуют в привязке на стойках Fanuc серии 0i: 1425 — скорость возврата в референт, 1850 — сдвиг решётки, 1821 — ёмкость счётчика референса (шаг решётки), плюс параметры датчиков замедления и направления поиска. Параметрическое восстановление нулей после их ПОТЕРИ (батарея, замена двигателя, авария 300) — отдельная процедура со своими параметрами 1815/1841; здесь она не разбирается, нашей теме соответствует её «железная» половина: что происходит на оси до всяких параметров.
Четыре системы привязки в реальном парке станков
Прежде чем диагностировать, определите, какая система привязки стоит на вашем станке: причины и методики у них разные. Проверка занимает минуту — по тому, как станок ведёт себя после включения.
| Система | Как станок находит ноль | Что проверять при сбоях |
|---|---|---|
| Инкрементальная с одной меткой (старые стойки, НЦ-31, стойки 0-серии Fanuc) | При каждом включении: скоба + датчик метки + решётка; после выключения координаты «забываются» | Датчик, скоба, экраны кабелей, скорость возврата, точка съезда |
| Дистанционно-кодированные метки (Heidenhain с суффиксом C, Fanuc с функцией DCL) | По шкале проходит много меток на расчётном шаге; ось проезжает всего две соседние метки, электроника вычисляет позицию | Чистота шкалы (масло, СОЖ), шаг меток в параметрах, зазор головки шкалы |
| Абсолютные энкодеры (современные 0i-D/F, Sinumerik с абсолютными шкалами) | Привязка не нужна: датчик помнит позицию при выключенном станке; «выход в референт» формален или отсутствует | Батарея абсолютного датчика, аварии 300-й серии, а не датчик метки |
| Отечественные индуктосины с датчиками ВЕ (НЦ-31, «Лирика», станки ИР) | Фазовая шкала даёт период; привязка по упору/концевику командами типа М31/М32 | Ток излучателя ВЕ-датчика, зазор «линейка—головка», усилитель шкалы, эмульсия |
Инкрементальная система узнаётся просто: станок после каждого включения требует выхода в референт, и это норма устройства, а не сбой. Дистанционно-кодированная метка выдаёт себя коротким проездом: после потери привязки оси достаточно проехать немного — и позиция восстанавливается без остановки «на метке». У Heidenhain такие шкалы маркируются суффиксом C, а шаг меток связан с периодом решётки (например, метки через 20 мм при периоде 20 мкм); чтобы привязаться, оси достаточно проехать интервал в две соседние метки. Абсолютная система после включения сразу «знает», где оси, — если только не села батарея датчика; тогда появляется авария 300-й серии, и это уже другая история с параметрами, а не с железом метки.
Разделение важно по одной причине: на абсолютной системе «плывущий» датчик метки может годами не давать о себе знать — оси не ездят в ноль. А на инкрементальной тот же датчик определяет точность первой детали каждой смены.
Типы датчиков нуля и как они отказывают
Тип датчика определяет характер отказа. Ниже — четыре типа, которые реально стоят на станках, с типовыми болезнями каждого.
| Тип | Принцип | Типовой отказ | Цена ошибки |
|---|---|---|---|
| Электромеханический концевик | Замыкание контакта штоком | Дребезг контактов, окисление, износ штока и пружины, залипание | Привязка к соседней метке решётки, «плавание» на микроны |
| Индуктивный датчик | Вихревые токи, мишень из металла | Потеря рабочего зазора, стружка на мишени, наводки, просадка питания | «Не видит» скобу → наезд на механический упор |
| Герконовый / датчик Холла | Магнит на скобе, срабатывание по полю | Разбитая колба геркона, вибрационный износ, ослабление магнита | Периодические пропуски метки «через раз» |
| Оптический (флажок в щели, датчики ВЕ, метки шкал) | Перекрытие луча излучателя | Плёнка СОЖ и масла на оптике, деградация светодиода, разбухание флажка | «Утреннее» плавание привязки, пропуски на холодную |
Электромеханический концевик
Самый старый и самый «разговорчивый» датчик: контакт при замыкании дребезжит 1–10 миллисекунд. На скорости ползания это миллиметры пути, и если стойка не фильтрует дребезг программно (старые стойки не фильтруют), ось может поймать «лишнее» срабатывание. Вторая болезнь — окисление контактов: сигнал приходит через раз, причём на тестере контакт звонится чисто, а под нагрузкой и вибрацией — нет. Третья — механический износ: шток и его опора стираются, точка срабатывания уползает на десятки микрон за год.
Проверка концевика без прибора невозможна: мультиметром прозванивают контакт при медленном провороте штока, смотрят на стабильность щелчка, осматривают шток на люфт. Концевик с подвижным штоком ставят так, чтобы скоба нажимала его по центру хода, а не на краю: на краю — зона неопределённого срабатывания.
Индуктивный датчик
Полупроводниковый датчик без подвижных частей: катушка создаёт поле, металлическая мишень (скоба) меняет его, датчик переключается. Механически он почти вечен, отказывает по трём причинам. Первая — зазор: датчики переключаются на номинальном расстоянии срабатывания, но работать рекомендуют на половине его и меньше — с учётом допусков, температуры и мишеней не из стали (документация Omron прямо требует закладывать запас по зазору). Датчик с номиналом 8 мм надёжно работает при зазоре 2–3 мм, а не 7. Вторая — стружка и пыль на мишени или на торце датчика: постоянный сигнал, ось «стоит на метке», привязка не выполняется. Третья — наводки и питание: неэкранированный кабель рядом с силовыми цепями преобразователя даёт ложные переключения, а просадка 24 В — недостоверный сигнал.
Отдельная ловушка замены — совместимость входа. Трёх- и четырёхпроводные датчики с транзисторным выходом требуют своего питания и не «звонятся» как контакт; вход стойки, рассчитанный на двухпроводной «сухой контакт», такой сигнал не видит. На китайском фрезере владельцы неделями меняли «мёртвые» датчики, огоньки на которых горели, — пока не выяснилось, что входу нужен контакт, а не транзисторный выход. Диагностика проста: вольтметр на входе стойки при проезде скобы; сигнал есть, а стойка молчит — проблема согласования, а не датчика.
Герконовый датчик и датчик Холла
Геркон — пара контактов в стеклянной колбе, срабатывает от магнита на скобе. Он дешев и герметичен, но колба бьётся от стружки и вибрации, а контакт изнашивается вибрационным переключением — без видимых повреждений. Магнит на скобе со временем смещается от вибрации или теряет намагниченность при нагреве — датчик начинает «ловить» метку ближе, чем раньше. Датчики Холла (транзисторные, без механики) надёжнее, но чувствительны к питанию и наводкам так же, как индуктивные.
Оптические датчики и метки линейных шкал
Оптический датчик — излучатель и приёмник, между которыми проходит флажок. Его враги — эмульсия, масляный туман и стружка: плёнка на оптике ослабляет сигнал, и датчик срабатывает нестабильно. Второй враг — время: светодиод излучателя деградирует, ток падает. На датчиках ВЕ175А/ВЕ178А отечественных стоек владельцы замеряли падение тока с паспортных 90 мА до 45 мА — вдвое, — и именно на холодный станок привязка «плавала», пока электроника не прогревалась. Третья причина — сам флажок: разбухший от СОЖ, ослабленный, задевающий за корпус датчика.
На линейных шкалах оптическая метка стоит на линейке, и к ней добавляется зазор «шкала—головка» и состояние усилителя. Практика отечественных ИР-станков даёт полный набор: головку заливает маслом, усилитель тонет в эмульсии, перетёртый об ограждение кабель ловит помехи — и все три неисправности выглядят для стойки одинаково: «ноль встал не туда».
Почему ноль «плывёт»: диагностика по величине смещения
Симптом «ноль плывёт» объединяет разные неисправности, и первое, что нужно сделать, — измерить величину смещения. Она делит причины на группы точнее любого осмотра.
| Величина смещения | Вероятная причина | Где искать |
|---|---|---|
| Постоянное смещение на одну и ту же величину | Сдвинулась скоба или датчик после вмешательства; изменён сдвиг решётки | Крепёж скобы и датчика, следы инструмента, параметры (сдвиг решётки) |
| Разброс 1–20 мкм от выхода к выходу | Люфт датчика в кронштейне, дребезг контактов, помехи в кабеле | Затяжка крепежа, экран, питание 24 В, прокладка кабеля |
| Скачок на 1–3 мм (шаг решётки) | Ось ловит соседнюю метку решётки | Скорость возврата, точка съезда со скобы, состояние решётки |
| «Утром плывёт, после прогрева — норм» | Температурная деградация электроники, влага, просевший излучатель | Ток светодиода, эмульсия в усилителе, конденсат в разъёмах |
| Смещение после каждого выключения | На инкрементальной системе — норма; иначе батарея | Тип отсчёта; цепь батареи абсолютных датчиков |
Разброс в микроны: люфт, дребезг, помехи
Датчик, болтающийся в разбитом отверстии кронштейна, гуляет вместе с вибрацией — каждый выход в референт ловит метку в новом месте на десятки микрон. Проверка руками: попытайтесь сдвинуть датчик и скобу пальцами — любой ощутимый ход недопустим.
Дальше — контакты: у концевика дребезг и окисление дают нестабильный момент срабатывания; у бесконтактных датчиков та же картина выходит от наводок. Кабель датчика должен идти в экране, заземлённом с одной стороны, и не в одном жгуте с силовыми цепями преобразователя. Обсуждения «плывущего» референта на CNCZone тянутся страницами ровно потому, что владельцы месяцами перебивают привязку вместо того, чтобы измерить её повторяемость и пойти в цепи датчика.
Скачок на миллиметры: ловля соседней метки
Смещение на величину порядка шага решётки — на индуктосинах это пара миллиметров — означает, что ось привязалась не к тому импульсу. Механика наладчиков формулирует это без формул: «то один ноль поймает, то следующий». Причины три.
Первая — сдвинутая или подправленная скоба: точка съезда сместилась к границе между импульсами, и копеечный разброс торможения переключает привязку на соседнюю метку. Вторая — скорость возврата: слишком быстрый ход не даёт оси остановиться в расчётной зоне, слишком медленный — «размазывает» момент отсчёта (скорость задана параметром 1425, и вручную её занижать процентом не стоит). Третья — решётка или её обработка: повреждённый экран кабеля шкалы даёт ложный импульс — ось «поймала лишний» и привязалась на период раньше или позже.
«Утром плывёт, днём — норм»
Суточный цикл — фирменный признак деградации электроники, а не механики. Просевший ток излучателя оптического датчика (кейс ВЕ-датчиков: 45 мА вместо 90) на холодную не пробивает зазор с запасом, датчик срабатывает через раз; с прогревом сигнал восстанавливается. Усилитель линейной шкалы, набравший эмульсии, ведёт себя так же. Конденсат в разъёмах после выходных даёт «понедельничное» плавание.
Проверка — приборная: ток излучателя в разрыве цепи (сверить с паспортом), осмотр усилителя и разъёмов на влагу, сушка и замена прокладок.
Тест с индикатором: 10 минут, которые экономят неделю
Спор «датчик или механика» закрывается индикатором. Порядок такой:
- Закрепите стрелочный или цифровой индикатор на станине, ножку — на подвижном узле у зоны референта с небольшим преднатягом (2–3 оборота шкалы).
- Выполните штатный выход в референт по оси, обнулите индикатор.
- Уведите ось на рабочий ход и повторите выход в референт. Запишите показание.
- Повторите 3–5 циклов «уход—выход», записывая каждый результат.
- Разброс не более 1–2 дискрет — привязка в норме, ищите причину смещения деталей в другом месте.
- Одинаковый сдвиг в каждом цикле — механика или параметр: скоба, датчик, сдвиг решётки.
- Плавающий результат — цепь датчика: крепёж, дребезг, экран, питание.
- Результат «плывёт на холодную и стабилен после прогрева» — электроника датчика: ток излучателя, влага, усилитель.
На ИР-500 со стойкой Лирика этот тест в связке с осмотром нашёл сразу три причины: болтающийся слайдер линейки, усилитель в эмульсии и перетёртый об ограждение кабель — «врал» весь узел, а не один датчик. Если самостоятельная диагностика упёрлась в цепи или шкалу — дальнейший разбор ведут специалисты по диагностике неисправностей станков service-stanki.ru: с приборами это часы, без них — недели замен «наугад».
Замена датчика и юстировка скобы: протокол
Замена датчика нуля — операция не электрическая, а геометрическая: сигнал проверит любой мультиметр, а вот точка срабатывания определяется положением, которое «на глаз» не ставится. Протокол ниже закрывает обе части: электрику и геометрию.
До демонтажа: зафиксировать исходное
Выведите все оси в референт на работающем станке и запишите машинные координаты референтов — бумажка в паспорт станка, второй экземпляр на стойке. Эта запись — эталон, относительно которого вы проверите новую привязку. Затем сфотографируйте датчик и скобу с двух сторон, приложив штангенциркуль в кадре: расстояния от датчика до края скобы и от скобы до упора пригодятся при монтаже. Ножовкой или гравёром нанесите риску на скобу и кронштейне — она заменит фотографию при повторной сборке. Только после этого обесточьте станок и снимите разъём, промаркировав провода.
Замена датчика: положение, зазор, совместимость
Новый датчик ставят по старому следу или по фотографиям с точностью до половины миллиметра — финальную точку задаст проверка, но стартовать надо близко. Зазор индуктивного датчика выставляют не более половины номинального расстояния срабатывания: датчик с номиналом 8 мм — на 2–3 мм от мишени, мишень стальная. Флажок проверяют на длину: срабатывание должно начинаться и заканчиваться внутри флажка с запасом, чтобы ось не останавливалась на краю зоны неопределённости.
Перед включением — проверка совместимости входа (см. раздел о типах датчиков): трёхпроводной датчик на входе «сухой контакт» работать не будет, сколько его ни меняй. Датчик должен срабатывать за 3–5 мм до механического упора: запас нужен, чтобы отказавший датчик заканчивался аварией концевика, а не столкновением.
Юстировка скобы и датчика: разводим точки
Скобу и датчик юстируют относительно друг друга, и правило здесь одно: точка срабатывания датчика и точка съезда со скобы не должны совпадать ни с краями флажка, ни с границей между импульсами решётки.
На стойках с муфтой между датчиком шкалы и валом проворот вала смещает нулевую метку незаметно: после ремонта датчика на 1В340 метка совпала с точкой наезда концевика на упор, и цикл привязки подвисал — пока вал не провернули на четверть оборота, разведя метку и скобу. Мораль та же для всех систем: после любого вмешательства в датчик или скобу привязку выполняют заново и сверяют с записью.
Кейс со стойкой Meldas показывает обратную сторону: после замены подшипника ноль оси X уехал на 12,9 мм, и первое желание — поправить сдвиг решётки параметром. Порядок другой: сначала проверяют, не сдвинулась ли скоба или датчик при разборке (там и оказался виновник), и только потом трогают параметры. Параметрическая компенсация сдвинутой скобы работает до первого её смещения на следующий микрон.
Крепёж завершает работу: резьбу — на фиксатор, хомуты — с контрольной затяжкой, кабель — с петлей запаса, чтобы вибрация не передавалась в разъём. Слабый крепёж — причина №1 повторного «плывущего» нуля через месяц после идеальной замены.
Проверка после замены
- Выполните три выхода в референт подряд; разброс машинной координаты — не более 1–2 дискрет.
- Сверьте машинную координату референта с записью до демонтажа. Постоянное расхождение на равную величину означает, что точка съезда сместилась — уточните юстировку механикой, а не правкой параметра.
- Обработайте пробный поясок или контур на черновых режимах и измерьте: деталь — конечный арбитр привязки.
- Привязка нестабильна после замены — вернитесь к тесту с индикатором из предыдущего раздела: он покажет, цепь это или механика.
Если после замены разброс не уходит, а крепёж, зазор и экраны проверены — дело во входных цепях стойки или в шкале; эту работу ведут наладчики по настройке сервоприводов и энкодеров service-stanki.ru — с осциллографом и образцовым прибором разброс ловится за один выезд.
Датчик нуля и повторяемость после включения
На станках с инкрементальной привязкой точность координат всей смены равна точности утреннего выхода в референт: программа отсчитывает все перемещения от машинного нуля, и плавающий референт делает плавающими размеры — сначала в пределах допуска, потом и за ним. Отсюда правило старых цехов: первую деталь смены мерить обязательно, а референт на подозрительном станке — проверять индикатором каждую неделю.
На станках с абсолютными энкодерами привязка при включении не выполняется, и датчик метки спит годами — пока не сядет батарея датчика положения. Здесь важно не смешивать две беды: станок, который просит привязку после включения (батарея, авария 300-й серии), и станок, который привязывается сам и плывёт в течение смены (датчик, скоба, помехи). Первая беда лечится батареей и параметрическим восстановлением, вторая — железом из этой статьи.
И последнее разграничение — с механикой. Если референт повторяется с точностью в дискрету, а размеры от детали к детали гуляют, датчик нуля честно сделал свою работу: люфтит ШВП, проскальзывает ремень или «гуляет» термика. Тогда повторяемость референта — аргумент против замены исправного датчика и за диагностику передач. Это разграничение экономит деньги: замена исправного датчика нуля не лечит ни люфт, ни помехи, ни дребезг — но почему-то стоит первой в заказах «поменяйте всё». Если потеря точности уже стала системной — её ищут комплексно, вплоть до восстановления геометрии станков service-stanki.ru.
Частые вопросы
Ноль каждый раз разный после включения, параметры не трогали. С чего начать? С измерения величины: индикатор, 3–5 выходов в референт (методика выше). Разброс в дискреты — цепь датчика: крепёж, дребезг, экран, питание. Скачок на шаг решётки — скорость возврата и точка съезда со скобы. На инкрементальной системе требование выхода в референт после включения — норма; ненорма — разные результаты этого выхода.
Как понять: датчик, скоба или помехи? По поведению смещения. Люфт датчика и скобы виден руками и даёт микронный разброс; сдвинутая скоба даёт постоянный сдвиг после вмешательства; помехи дают плавание без механических причин и чаще связаны с работой преобразователя (шпиндель включён — ноль «врёт» чаще). Осциллограф на входе стойки расставляет точки за минуты, индикатор — за четверть часа.
Можно ли заменить механический концевик индуктивным датчиком? Да, это распространённая модернизация: бесконтактный датчик не изнашивается и не дребезжит. Требования: вход стойки должен понимать транзисторный выход (или ставят согласующее реле), мишень — стальная, зазор — не более половины номинала, направление срабатывания — как у старого концевика. После замены — полная привязка заново и сверка с записанной координатой.
Ось «сел на концевик» и не двигается — что делать? На большинстве стоек есть кнопка съезда с концевика (на разных панелях — своё обозначение, у Fanuc — снятие ограничений с подтверждением). В ручном режиме с минимальной скоростью съезжают маховичком внутрь рабочих ходов, затем выполняют штатный возврат в референт. Силой двигать ось без снятия блокировки нельзя: стойка защищает ось именно потому, что та стоит на датчике.
Насколько точен выход в референт и как это проверить? Исправная система держит 1–2 дискреты (при дискрете 0,001 мм — 1–2 мкм). Проверка — индикатором за 10 минут: обнулить после выхода в референт, 3–5 циклов «уход—возврат», разброс сравнить с нормой. Сам датчик метки в этот тест не входит: его повторяемость — доли миллиметра, микронную точность даёт решётка энкодера.
После замены датчика ноль встал иначе — можно подправить параметром? Постоянное смещение после замены означает, что точка съезда сдвинулась. Правильный порядок: уточнить юстировку датчика и скобы по записи до демонтажа, а не компенсировать сдвиг параметром. Параметр имеет смысл, когда механика подтверждена и нужно вернуть ноль в паспортное значение — это уже работа с параметрами сдвига решётки, отдельная и аккуратная.
Что делать дальше
Привязка — редкий случай, где профилактика дешевле аварии на порядок: болтающийся датчик обнаруживается пальцем за секунды, а его работа «через раз» стоит брака партии. Три шага на этой неделе. Первый: вывести оси в референт и записать машинные координаты референтов в паспорт станка — если записи нет, её нужно сделать на исправном станке. Второй: пройти пальцами и ключом все датчики метки и скобы — затяжка, люфт, зазор индуктивных до половины номинала. Третий: прогнать тест с индикатором по каждой оси — 10 минут на ось, и у вас есть документальная норма повторяемости для сравнения в будущем.
На этот месяц — два шага. Ревизия жгутов датчиков: перетирание об ограждения и неэкранированные участки — типовые причины прерывистого сигнала, их видно при осмотре без приборов. И фотография положений датчиков и скоб с линейкой в кадре — она превращает любую будущую замену из «на глазок» в восстановление по образцу.
Если тест показал плавание, а крепёж, зазор и экраны в порядке — виноваты входные цепи или электроника шкалы; с этим работают специалисты по ремонту электронных блоков ЧПУ service-stanki.ru. Когда разброс большой, оси не выходят в референт или станок после привязки «встаёт на упор» — не экспериментируйте на единственном станке: диагностика неисправностей станков с выездом service-stanki.ru начинается с замеров, которые отделат датчик от механики за один визит. Плывущий ноль — почётная, но решаемая неисправность: хуже только тот, кто её не замечает.
Источники
- Fanuc. Серия 0i/0i Mate — модель D. Руководство по параметрам (Parameter Manual B-64310EN/02): скорость возврата в референт 1425, сдвиг решётки 1850, ёмкость счётчика референса 1821, параметры датчиков замедления
- Fanuc. Серия 0i/0i Mate — модель D. Руководство по техническому обслуживанию (Maintenance Manual B-64305EN/03): процедурам возврата в референтную точку и проверки датчиков
- Heidenhain. Линейные энкодеры для станков с ЧПУ (Linear Encoders for Numerically Controlled Machine Tools): дистанционно-кодированные референтные метки, привязка за проезд двух соседних меток
- ГОСТ Р 50030.5.2-99 (МЭК 60947-5-2-97). Аппаратура распределения и управления низковольтная. Часть 5-2. Аппараты и коммутационные элементы цепей управления. Бесконтактные датчики
- Omron. Индуктивные датчики приближения E2EH (Inductive Proximity Switches E2EH): номинальное расстояние срабатывания, гистерезис, рекомендации по рабочему зазору
- Индуктивный датчик: принцип действия, характеристики — Википедия