

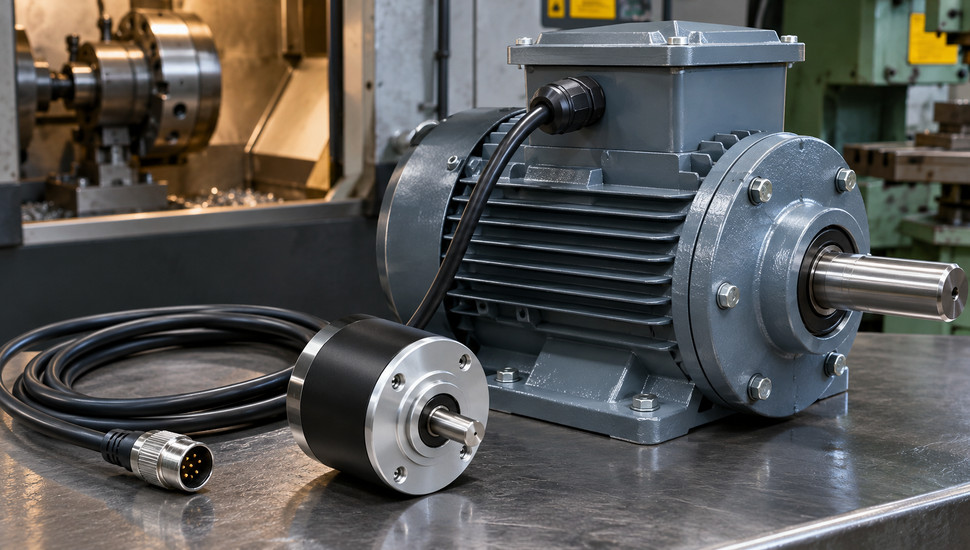
Энкодер станка с ЧПУ: зачем он нужен и что в нём ломается
Энкодер — датчик обратной связи, который сообщает сервоприводу точный угол поворота вала. По его сигналам стойка ЧПУ знает, где физически находится ось, а привод понимает, в какой момент подать ток на какую фазу мотора. Без этого доклада привод слеп: мотор гудит и не вращается, станок молча уводит размер или сыплет ошибками по цепи датчика положения.
Ниже — какие бывают датчики положения сервопривода и чем инкрементальная схема отличается от абсолютной, где энкодер стоит в станке, какие у него шесть типовых узлов отказа, как найти виновника без лишних покупок и как заменить датчик с юстировкой так, чтобы не разбирать мотор второй раз.
Ключевое
- Энкодер решает три задачи сразу: считает позицию оси, задаёт скорость и подсказывает приводу фазу ротора. После неправильной установки мотор «гудит и стоит», а точность выставления измеряется минутами дуги, а не градусами.
- «Мёртвый энкодер» часто оказывается живым датчиком с повреждённым кабелем, окисленным разъёмом или разряженной батареей. Начинайте диагностику с цепи обратной связи, а не с заказа нового узла.
- Поведение ошибки указывает на узел: авария в покое — электроника или питание датчика; авария только при движении — излом жилы кабеля в гусачной цепи; ошибка «плавает» при шевелении кабеля — контакт.
- После замены абсолютного датчика или разряда батареи Fanuc требует восстановления референса через биты APZ/APC параметра 1815, иначе не снимается тревога 300 и ось не «узнаёт» своё место.
- Сигнальный кабель энкодера прокладывают в отдельной трассе от силовых цепей частотного преобразователя, с экраном на землю: большая часть плавающих ошибок лечится не заменой датчика, а правильной прокладкой и экранированием.
Зачем энкодеру станка три задачи одновременно
Энкодер замыкает контур положения. Стойка отдаёт привод задание — «пройди 100 мм», привод крутит мотор, а датчик непрерывно докладывает фактический угол вала. Привод сравнивает задание с докладом и подправляет ток сотни раз за оборот. Как только доклад пропадает или искажается, привод пытается догнать позицию, которой нет: растёт рассогласование, мотор теряет момент, греется или аварийно останавливается (язык кодов рассогласования — тема отдельного материала про перегруз и аварии приводов).
У одного датчика три задачи. Первая — позиция: число импульсов, умноженное на цену деления, даёт угол вала, а через шарико-винтовую передачу (ШВП) — миллиметры стола. Вторая — скорость: привод считает изменение угла за такт и строит контур скорости, поэтому деградирующий сигнал проявляется и рывками подачи. Третья — коммутация: в синхронных моторах привод обязан знать, где стоят магниты ротора, чтобы подать ток в правильную фазу. У старых инкрементальных датчиков для этого были отдельные дорожки U/V/W, у современных абсолютных начальное положение ротора зашито в данных.
Точность контура упирается не только в датчик, но и в место измерения. Датчик на моторе меряет угол вала, а до рабочего стола остаются люфт ШВП, кручение винта и его тепловое удлинение. Линейная линейка измеряет прямо на столе и закорачивает всю эту цепочку — не случайно точность и повторяемость позиционирования осей оценивают по фактическому перемещению по ГОСТ ISO 230-2-2016. На станках среднего класса штатная схема — датчик в моторе; линейки ставят там, где счёт идёт на микрометры.
Здесь же разведём два прибора, которые путают. Референсный переключатель («датчик нуля», о них писали отдельно) отщёлкивает один грубый сигнал за весь ход оси — он даёт стартовую отметку для поиска нуля, но ничего не измеряет непрерывно. Энкодер, наоборот, меряет постоянно, а вот абсолютный ноль сам по себе не знает, если он инкрементальный. В исправном станке эти приборы работают в паре: переключатель назначает «начало отсчёта», энкодер ведёт счёт от него.
Таблица 1. Где стоит энкодер в станке и что измеряет
| Место установки | Что измеряет | Типовой прибор |
|---|---|---|
| Встроен в серводвигатель | Угол вала мотора, фаза ротора | Абсолютный или инкрементальный угловой датчик, реже резольвер |
| Внешний, на конце ШВП | Угол винта напрямую, без люфтов редуктора | Угловой энкодер в собственном корпусе |
| На станине, вдоль оси | Линейное положение стола | Линейная линейка |
| На шпинделе | Ориентация для смены инструмента, нарезание резьбы | Отдельный угловой датчик, часто на 1024 импульса/оборот |
Инкрементальный, абсолютный, резольвер: чем они отличаются
Инкрементальный датчик — это диск со штрихами и оптопара. На выходе два канала со сдвигом в четверть периода: по их чередованию привод определяет направление вращения, по числу импульсов — угол. Раз в оборот канал Z отщёлкивает нулевой импульс. Пока питание есть, счётчик привода ведёт позицию. Питание сняли — счёт потерян, и при включении ось обязана пройти возврат в референсную точку: переключатель даёт грубую зону, метка Z уточняет её до одного импульса. Если заданное окно между ними не сошлось, стойка выдаёт срыв возврата в референс (у Fanuc — тревога 90).
У инкрементальной схемы есть гибрид, который часто принимают за абсолютный. В последовательных кодерах Fanuc счётчик хранится в ОЗУ, питаемом от батареи в электрошкафе: пока батарея жива, станок помнит позицию и после отключения. Сдохла батарея — датчик ведёт себя как обычный инкрементальный, плюс требуется восстановление абсолютных данных.
Абсолютный датчик кодирует сам угол: каждому положению диска соответствует свой код, считанный мгновенно при включении. Однооборотный знает угол внутри оборота; многооборотный дополнительно помнит число полных оборотов — механическим редуктором внутри или счётчиком на батарее (тонкости батареек стойки и приводов — отдельная статья, здесь не дублируем). После замены датчика или потери питания многооборотные данные восстанавливают процедурой задания референса.
Связь с приводом у современных датчиков последовательная: по одной витой паре идут и питание, и данные (последовательные кодеры Fanuc, протокол EnDat у Heidenhain, чьи датчики Siemens ставит в моторы 1FK7/1FT7). В памяти датчика хранится его паспорт — тип, число делений, заводской номер. Привод читает паспорт автоматически и подтягивает параметры: поэтому «правильная» замена последовательного датчика не требует ручного ввода разрядности. Более старые аналоговые схемы выдают синусно-косинусный сигнал с размахом около 1 В — его амплитуда критична для качества деления.
Резольвер — датчик без оптики и без электроники на роторе: обмотка ротора и статорные обмотки образуют вращающийся трансформатор, на выходе аналоговые сигналы синус/косинус, которые расшифровывает привод. Он не боится вибрации, грязи и нагрева, при которых оптика уже нестабильна, зато даёт меньшую эквивалентную разрядность — типично 10–16 бит против 17–23 бит у современных абсолютных. Резольверы стояли на ранних серводвигателях Fanuc, Siemens и Indramat и до сих пор живут в тяжёлых условиях литейных и кузниц.
Таблица 2. Сравнение типов датчиков положения
| Признак | Инкрементальный | Абсолютный (последовательный) | Резольвер |
|---|---|---|---|
| Носитель | Штрихованный диск | Кодовый диск | Обмотки, электромагнитная связь |
| Позиция после снятия питания | Теряется, нужен возврат в референс | Сохраняется (одно-/многооборотные) | Теряется |
| Коммутация мотора | Дорожки U/V/W у старых моделей | Начальное положение в данных | Отдельная процедура юстировки |
| Стойкость к грязи и вибрации | Средняя, зависит от корпуса | Средняя, зависит от корпуса | Высокая |
| Батарея | Нет (кроме гибридов с ОЗУ) | Часто да | Нет |
| Типичное разрешение | 1024–2500 импульсов/оборот | 17–23 бита (131 072–8 388 608 точек/оборот) | Эквивалент 10–16 бит |
Всё устройство привода в целом — датчики, силовая часть, контуры тока и скорости — разобраны отдельно в материале про сервопривод; здесь мы смотрим только на сам датчик положения.
Что именно ломается: шесть узлов отказа
У энкодера нет «просто поломки» — есть узлы, и у каждого свой почерк. Ниже шесть типовых, с симптомами и прогнозом по ремонту.
1. Светодиод и фотоприёмник. Излучатель стареет, амплитуда сигнала падает, а сверху диск затягивает пылью и масляным туманом от СОЖ. Привод начинает терять отдельные такты: пропуски импульсов, аварии счёта, сбои под вибрацией, ошибки «на ровном месте». Руководства производителей энкодеров (например, Dynapar) называют деформацию импульсов и низкую амплитуду первыми признаками проблем сигнальной цепи — это как раз история про стареющую оптику. Чистка диска и оптики изопропиловым спиртом часто возвращает амплитуду; деградировавший светодиод заменяют, если датчик разборный.
2. Диск. Сколы, микротрещины от удара или перегрева, конденсат под корпусом. Загрязнение лечится чисткой, трещина — нет: диск юстируется на заводском оборудовании, поэтому на практике датчик меняют в сборе.
3. Подшипник и привалочная плоскость. Износ подшипника датчика выдаёт себя гулом мотора в покое и шероховатостью вращения от руки. Сюда же — грязная или перепутанная привалочная плоскость: перекос статорной части меняет зазор до диска, и оптика начинает терять такты. Характерный случай с PracticalMachinist: мотор Fanuc с красной крышкой гудел в покое, лечение свелось к снятию датчика и чистке привалочных поверхностей. Биение и вибрацию как самостоятельные узлы мы разбираем отдельно — здесь важно, что их источник может сидеть не в механике станка, а в датчике мотора.
4. Кабель и разъёмы. Классика станочного сервиса: излом жилы в зоне постоянного изгиба гусачной цепи, СОЖ в разъёме, окисленные контакты, отвалившийся экран. Симптом узнаваемый: в покое всё чисто, при движении оси сыплются ошибки датчика, при шевелении кабеля картина «плавает». На реальной теме cccp3d по поворотному столу ошибка SV0368 (сбой последовательного обмена) после снятия датчиков искалась не в датчиках, а в цепи связи между модулями привода. Мораль кейса: код «энкодер» в аварии указывает на цепь обратной связи, а не на конкретную деталь.
5. Помехи. Частотный преобразователь рядом, общая трасса с силовым кабелем, экран «в воздухе» — и счёт импульсов начинает искажаться. Позиция прыгает на доли деления, растёт рассогласование, станок «глючит» без видимой причины. Темы про наводки от частотников на ChipMaker собирают сотни ответов, и рецепт во всех одинаковый: экранированный сигнальный кабель с экраном на землю, отдельная трасса, ферриты на входе в шкаф. Помехи — главный источник ошибок, которые «лечатся» заменой исправных узлов.
6. Батарея и электроника. Разряд литиевой батареи абсолютного датчика ведёт к потере абсолютных данных: у Fanuc это тревоги серии 300, и руководство по обслуживанию прямо требует заменить элемент в течение недели после предупреждения о разряде, иначе данные будут потеряны. Электроника датчика боится перегрева — таблицы производителей приводов относят к отказу нагрев датчика выше ~95 °C — и короткого замыкания при подключении «на горячую».
Теперь рабочая история с ChipMaker (тема 92000). Мотор SANYO DENKI после перемотки: включается без ошибок, при попытке вращения «гудит и стоит на месте», затем тревога перегруза. Владелец собрал датчик «на глаз».
Лечение нашлось в заводской метке на торце вала, разглядели через лупу: после установки по метке мотор заработал. Вывод автора, стоит процитировать дословно: даже не градусы, а минуты решают. Это про шестой, неочевидный узел отказа — угловое положение датчика относительно обмоток, то есть фаза коммутации.
Таблица 3. Узлы отказа: симптом и прогноз
| Узел | Типовой симптом | Что делать | Ремонтопригодность |
|---|---|---|---|
| Светодиод, оптика | Пропуски импульсов, ошибки под вибрацией | Чистка диска, замена излучателя | Часто да |
| Диск | Стабильные аварии счёта | Чистка; при трещине — замена | Трещина — нет |
| Подшипник, привалка | Гул мотора в покое | Чистка привалки, замена подшипника | Да, в сервисе |
| Кабель, разъёмы | Ошибки при движении, «плавают» | Прозвонка, замена кабеля, сушка разъёмов | Да, своими силами |
| Помехи | Прыжки позиции без аварий | Экран, трасса, ферриты | Да, прокладкой |
| Батарея, электроника, фаза | Тревога 300; «гудит и стоит» | Замена батареи, юстировка фазы | Да, по процедуре |
Симптомы и диагностика: как найти виновника без лишних покупок
Ошибка энкодера — диагноз цепи обратной связи, и сужать круг стоит по поведению. Четыре сценария покрывают большинство случаев: авария в покое сразу после включения; авария только при движении; ошибки, которые «плавают» от времени суток и нагрузки; потеря референса после простоя или замены батареи.
Порядок проверки:
- Зафиксируйте точный код и условия. Какая ось, в покое или в движении, после чего появилось (простой, гроза, работы в шкафу, ремонт мотора). Коды в журнал аварий — иначе картина развалится при повторе.
- Осмотрите цепь. Разъёмы датчика и привода: следы СОЖ, окисление, люфт фиксатора. Кабель в гусачной цепи: белые заломы изоляции, следы перетирания. Крепление датчика: нет ли следов вскрытия и стёртых меток — у бывших в перемотке моторов это первое подозрение.
- Используйте средства стойки. У Fanuc экранные страницы диагностики показывают счётчики ошибок датчика и деталей сбоев кода: по ним видно, растёт ли счёт пропусков в покое или только под движением. Аналогичные окна есть у Siemens, Syntec и Mitsubishi. Счётчики — ваш тонометр: деградация оптики видна ростом ошибок задолго до аварии.
- Прозвоните и пошевелите. Омметром — целостность жил и экрана, затем медленный прогон оси с наблюдением за счётчиком ошибок при аккуратном нажатии на кабель в разных точках трассы. Появилась реакция — излом жилы найден.
- Поменяйте подозреваемых местами. Перестановка кабелей двух осей — самый быстрый тест: ошибка ушла за кабелем — кабель; осталась с осью — датчик или привод. Перестановку датчиков делают в последнюю очередь и только с метками.
- Проверьте батарею и питание. Напряжение батарейного блока под нагрузкой, наличие предупреждающих тревог, целостность экрана на всю длину до шкафа.
Таблица 4. Симптом → вероятная причина → первая проверка
| Симптом | Вероятная причина | Первая проверка |
|---|---|---|
| Тревога датчика в покое при включении | Электроника, питание, потеря паспорта | Разъёмы, батарея, точный код |
| Ошибка только при движении оси | Излом жилы кабеля, экран | Шевеление кабеля, перестановка кабелей |
| Мотор гудит, стоит, перегруз после ремонта | Сбита фаза коммутации | Заводские метки, осциллограф по U/V/W |
| Размер «уводит» без аварий | Помехи, грязный диск, деградация оптики | Счётчики диагностики, чистота |
| После замены батареи не уходит тревога 300 | Не выполнен референсный возврат | Биты APZ/APC параметра 1815, возврат в ноль |
| Гул мотора в покое | Подшипник датчика, привалка | Снятие, осмотр, чистка поверхностей |
| Потеря ориентации шпинделя | Метка Z, несовместимая замена | Тип выхода, юстировка |
Когда плавающие ошибки повторяются неделями, а цех не может найти причину, выручает сторонняя диагностика неисправностей станков: свежий взгляд и осциллограф экономят деньги, потраченные на «профилактическую» замену исправных датчиков. Порядок выезда и расценки — на странице диагностики на производстве, там же уточняют состав работ. Настройку сервоприводов и энкодеров мы делаем в том числе на месте установки станка.
Замена с юстировкой: порядок, который спасает от повторной разборки
Замена энкодера — не покупка и не прикрутка, а три отдельные работы: подобрать совместимый, поставить с правильной фазой, восстановить референс. Ошибаются на всех трёх.
Совместимость. Совпадать должны: тип датчика (абсолютный против инкрементального), интерфейс (последовательный протокол против аналогового синусно-косинусного), размах сигнала, разрядность и механика посадки. В теме cccp3d про шпиндельный мотор автор пытался поставить ERN1387 вместо ERN1381: приборы близкие внешне, но у них разные тип и размах выхода — замена вслепую даёт ошибки связи и потерю ориентации. Та же история с PracticalMachinist: четвёртая ось с 17-битным датчиком (131 072 точки/оборот) не заведётся на приводе, рассчитанном на другую разрядность. Паспорт датчика — не формальность.
Порядок замены:
- Обеспечьте доступ и свет, найдите заводские метки: риски на торце вала, муфте, корпусе датчика. Лупа обязательна — метки по полмиллиметра.
- Зафиксируйте исходное угловое положение: фото с двух ракурсов, кернение на валу и корпусе, если меток нет.
- Обесточьте шкаф и выждите время разряда силовых цепей по руководству стойки.
- Снимите датчик, сохранив шпонку или штифт центровки. Не вращайте вал без необходимости — многооборотные данные и метки уйдут.
- Поставьте новый датчик: момент затяжки по документации, пружинная шайба осевого поджатия на место, соосность муфты проверьте по меткам.
- Выставьте фазу коммутации: по заводским меткам; если их нет — осциллографом по сигналам U/V/W относительно обмоток, либо автокалибровкой начального угла, которую предлагают современные приводы. Помните: минуты дуги, а не «примерно».
- Дайте приводу прочитать паспорт датчика (последовательные модели делают это сами) и сверьте параметры мотора.
- Восстановите референс. Fanuc: вывести ось в зону метки, выполнить процедуру задания абсолютного нуля через биты APZ/APC параметра 1815, перезапуск, возврат в референсную точку — тревога 300 снимается. У Siemens после замены датчика в моторах 1FK7/1FT7 достаточно сервисной процедуры из инструкции — фирменная замена датчика у них отработана без специальных приспособлений.
- Тестовый прогон: ось на 20–30 % подачи на полный ход, контроль нагрева мотора, звука и счётчиков ошибок. Приёмку машины после ремонта оформляйте по чек-листу — об этом писали отдельно. Если в штате нет наладчика, доведение станка до полной работоспособности закрывает услуга наладки станков после ремонта.
Вторая история с PracticalMachinist снимает страх последовательных датчиков. На вопрос «есть ли магия в замене датчика на моторах Fanuc с красной крышкой» ответ сервисников: у серии alpha датчик задаёт коммутацию, но корпус центрируется шпонкой, поэтому никакой магии — поставил, выполнил возврат нуля, работаешь. Исключение — ранние моторы с тремя лепестками на пружинных шайбах: там без «засечки» углового положения вал легко встаёт со сдвигом на 180 градусов, и мотор после включения «гудит и стоит», как в истории про SANYO DENKI выше.
Полный бэкап параметров стойки перед разборкой — не опция, а страховка: восстановление референса и параметров привода без бэкапа превращает часовую работу в суточную (про бэкап Fanuc — отдельный материал).
Типовые ошибки монтажа: сигнальный кабель и помехи
Датчик заменяют за вечер, а потом неделями ловят «плавающие» ошибки, потому что кабель уложен как попало. Список ошибок проверен на чужих шишках:
- Экран не заведён на землю либо оторван при перезаделке. Экран без земли — антенна.
- Сигнальный кабель в одной трассе с силовыми цепями частотного преобразователя и сервоприводов. Разнос трасс и металлические перегородки в кабель-канале дешевле недель поиска наводок.
- Удлинение «самоделкой»: скрутки и паяные вставки неэкранированным проводом. Каждый стык — точка потери экранирования и будущий излом.
- Превышение допустимой длины линии из паспорта датчика. Для аналоговых сигналов длина критична сильнее, чем для последовательных интерфейсов.
- Малый радиус изгиба и натяг в гусачной цепи: жила ломается не сразу, а через месяцы циклов — как раз когда станок уже забыли «полечить».
- Общая земля с силовым нулём: наводки по земле прилетают в датчик даже при идеальном экране.
- Вращение вала абсолютного датчика при снятой батарее и обесточенном шкафе: многооборотный счётчик теряет данные, референс придётся задавать заново.
Чек-лист монтажа сигнальной линии: экран на землю по всей длине через разъёмные оболочки; отдельная трасса или разделительная перегородка; радиус изгиба не меньше паспортного; разъёмы с фиксатором и защитой от СОЖ; ферритовое кольцо на входе в шкаф при длинных линиях; после любых работ в шкафу — фото-контроль, что сигнальный кабель вернулся в свой разъём, а не в разъём соседнего узла.
Ремонт или замена: где проходит граница
Чинить своими силами имеет смысл цепь: кабель, разъёмы, чистку диска и оптики, замену батареи, протяжку привалочной плоскости. Это дешёвые операции с предсказуемым результатом, и именно с них начинается любая диагностика датчика положения.
Отдавать в сервис стоит узлы: подшипник датчика, резольвер с его юстировкой, плату электроники после КЗ. Сервисная настройка сервоприводов и энкодеров имеет смысл и тогда, когда метки фазы утеряны — на стенде фазу выставляют осциллографом, а не подбором.
Менять без раздумий: датчик с трещиной диска, деградировавшей оптикой при отсутствии запчастей и последовательные модели с повреждённой памятью паспорта — перезапись идентификации требует заводского инструмента. Стоимость нового датчика обычно в разы ниже стоимости мотора в сборе, поэтому «мотор целиком» покупают только когда датчик снят с производства и аналогов нет. Покупая б/у мотор, проверяйте датчик отдельно: переставленный без меток энкодер превращает мотор в лотерею (про осмотр б/у станков и узлов — отдельный разбор).
Считайте и простой: час стоящего станка часто дороже разницы между «починить» и «поменять». Если решаете вопрос заменой узла целиком, взгляните на порядок работ в описании замены и ремонта электроприводов. Если сомневаетесь, ремонт или новый станок — у нас есть отдельная статья с рамками решения, а в материале про сервопривод привод рассмотрен как узел целиком.
Профилактика: что проверять, чтобы не ждать аварии
Энкодер не любит внезапностей, и почти все его отказы копятся заметно. В регламент ТО (шаблон — в отдельной статье) стоит добавить четыре пункта.
Раз в год — замер напряжения батарейных блоков абсолютных датчиков под нагрузкой; держите на складе комплекты для своего парка, потому что тревога о разряде у Fanuc оставляет неделю, а не месяц. Раз в месяц — взгляд на счётчики ошибок датчиков в диагностике стойки: растущий счёт в покое показывает стареющую оптику за месяцы до аварии.
После любых работ в электрошкафе — контроль прокладки и экранов сигнальных линий: половина «внезапных» помех появляется именно после чужого ремонта. И раз в полгода — осмотр разъёмов датчиков на следы СОЖ с продувкой и очисткой контактов.
Частые вопросы
Можно ли поставить энкодер от другого мотора? Только при полном совпадении: тип (абсолютный/инкрементальный), интерфейс и протокол, размах сигнала, разрядность, механика посадки. ERN1387 вместо ERN1381 выглядит заменой «один в один», но у приборов разные тип и размах выхода — станок получает ошибки связи и теряет ориентацию шпинделя. Сверяйтесь с паспортом датчика и списком совместимости привода.
Мотор гудит и не крутится после замены энкодера — что не так? Классический признак сбитой фазы коммутации: датчик стоит со смещением относительно обмоток, и привод тянет ротор не туда. Ищите заводские метки на валу и корпусе, выставляйте по ним или осциллографом. Точность — минуты дуги: «примерно на глаз» не работает.
Заменил батарею — тревога 300 не уходит, что делать? Потерянные абсолютные данные сами не вернутся. Нужно вывести ось в зону референсной метки, выполнить процедуру задания абсолютного нуля через биты APZ/APC параметра 1815 с перезапуском стойки, затем вернуть ось в референс. Подробно про выбор, замену и сроки батареи — в отдельной статье про батарейку ЧПУ.
Ошибка энкодера появляется только при движении оси — датчик или кабель? Скорее кабель: излом жилы в гусачной цепи проявляется на ходу и «плавает» при шевелении. Быстрый тест — переставить кабели двух осей: ошибка ушла вместе с кабелем, дело в нём; осталась на месте — подозревайте датчик и привод.
Можно ли крутить вал двигателя с абсолютным энкодером вручную? При включённой стойке — только штатными перемещениями в режимах станка. Обесточенный вал крутить не стоит: многооборотный счётчик питается от батареи, и большие перемещения при слабой батарее стирают данные — референс придётся задавать заново.
Как проверить энкодер, не покупая новый? Три уровня: счётчики ошибок в диагностике стойки (растёт ли счёт в покое и под движением), осциллограф по каналам A/B/Z или синусно-косинусному выходу (амплитуда, сдвиг каналов в четверть периода), тест перестановкой кабелей и датчиков между осями. Этого хватает, чтобы отделить датчик от кабеля в девяти случаях из десяти.
Заключение: что сделать на этой неделе
Энкодер — единственный «глаз» привода, и его отказ всегда проявляется закономерно: в покое виновата электроника и питание, на ходу — кабель, после ремонта мотора — фаза коммутации, после простоя — батарея. Шесть узлов из таблицы 3 закрывают большую часть реальных случаев.
Конкретные шаги:
- Запишите напряжения батарейных блоков всех абсолютных датчиков и закажите комплекты на склад.
- Откройте страницы диагностики по каждой оси и зафиксируйте текущие счётчики ошибок датчиков — точка отсчёта для контроля деградации.
- Пройдите вдоль трасс сигнальных кабелей: экраны на земле, разнос от силовых, заломы в гусачных цепях.
- Заведите журнал аварий: код, ось, условия появления — с ним любая поломка сокращает поиск вдвое.
- Перед любой заменой датчика — метки и фото до разборки, референс после включения.
Если ошибка энкодера повторяется, а цех не может отделить датчик от кабеля — не покупайте узлы наугад. Мы делаем диагностику неисправностей и настройку сервоприводов и энкодеров на производстве, меняем и ремонтируем электроприводы, возвращаем станки в работу после ремонта с наладкой и контролем точности, а при подозрении на стойку ремонтируем электронные блоки ЧПУ в своей лаборатории.
Источники
- ГОСТ ISO 230-2-2016 «Нормы и правила испытаний станков. Часть 2. Определение точности и повторяемости позиционирования осей станков с ЧПУ»
- FANUC Series 0i/0i Mate Model D Maintenance Manual B-64305EN/03 (руководство по техническому обслуживанию)
- HEIDENHAIN. Rotary Encoders — угловые энкодеры, техническая брошюра
- Siemens. Замена энкодера в двигателях 1FK7 G2 и 1FT7 (Encoder Replacement in 1FK7 G2 and 1FT7), инструкция по обслуживанию
- Dynapar. Обзор сигналов энкодера и диагностика типовых проблем (Encoder Signal Overview & Troubleshooting Common Issues)
- RealPars. Абсолютные и инкрементальные энкодеры: ключевые различия (Absolute vs Incremental Encoders: Key Differences Explained)
- Форум ChipMaker. Тема «Сервопривод, настройка энкодера на двигателе»
- Сосонкин В. Л., Мартинов Г. М. Системы числового программного управления: учебное пособие. — М.: Логос, 2008 (печатное издание).