

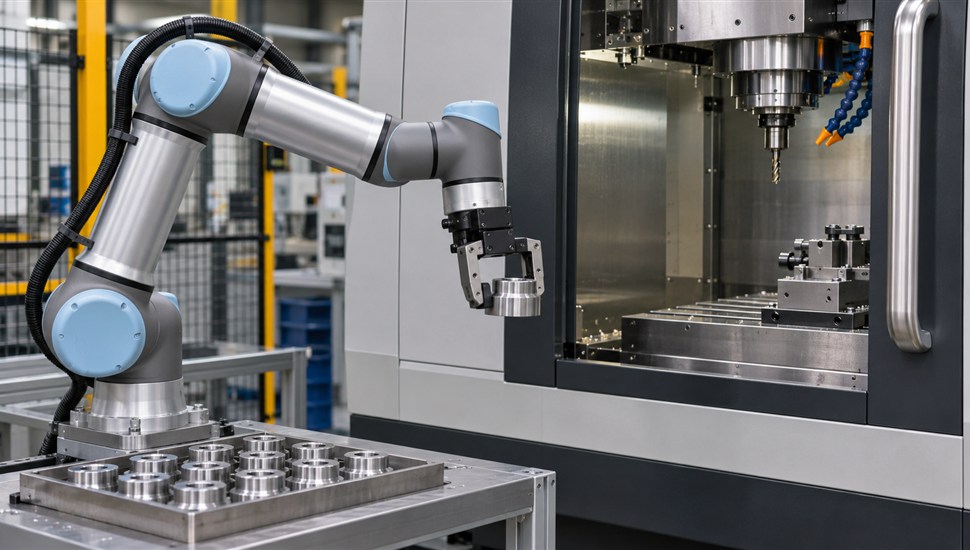
Коллаборативные роботы, или коботы, — это манипуляторы, спроектированные для совместной работы с человеком без защитных ограждений. В цехах с станками с ЧПУ они чаще всего выполняют одну задачу: загружают заготовки и выгружают готовые детали, освобождая оператора от монотонного труда. Рынок делят датская Universal Robots (серии UR3e–UR30) и китайские производители — JAKA, AUBO, Dobot, Elite Robots, Fairino, ROKAE, — которые заметно дешевле и всё чаще встречаются в российских цехах.
Однако кобот — это не «купил и работает». Его нужно связать со стойкой ЧПУ, научить сценариям, обслуживать по регламенту и правильно реагировать на сбои: защитные остановки, смещение нулей после столкновений, разряд батарей энкодеров. В этой статье разберём отличия коботов от классических промышленных роботов, три типовых сценария работы у станков, интеграцию с ЧПУ на уровне сигналов, регламент обслуживания, типовые неисправности и экономику окупаемости.
Кобот и промышленный робот: в чём разница
Принципиальное отличие — в способе обеспечения безопасности. У кобота в каждом суставе стоят датчики тока и момента: контроллер непрерывно сравнивает фактическую силу с допустимыми пределами и при контакте с человеком или препятствием сам останавливается. Промышленный робот ничего подобного не отслеживает — его останавливает только внешняя система: ограждение, сканер зоны или световой барьер, поэтому клетка для него обязательна.
Плата за безопасность — скорость и грузоподъёмность: чем быстрее движется рука и чем она тяжелее, тем выше энергия удара, поэтому коботы намеренно «медлительнее» и слабее классических шестиосных машин. По точности же современные коботы сопоставимы с промышленными роботами: повторяемость у большинства моделей лежит в пределах ±0,02–0,1 мм.
| Параметр | Кобот | Промышленный робот |
|---|---|---|
| Безопасность | Встроенные датчики момента в суставах, ограничение силы и мощности; может работать без ограждений после оценки рисков (ISO/TS 15066) | Требуются ограждения, световые барьеры или сканеры зоны; совместная работа с человеком не допускается |
| Скорость | Ограничена: в совместных режимах — порядка 250 мм/с; в отдельной зоне можно быстрее | Высокая (1–2 м/с и более), минимальное время цикла |
| Грузоподъёмность | Обычно 3–20 кг, у старших моделей до 30–35 кг | От 10–20 кг до сотен килограммов и тонн |
| Повторяемость | ±0,02–0,1 мм | ±0,02–0,1 мм |
| Программирование | Обучение «за руку» и простой интерфейс на пульте, сценарий создаёт технолог за часы | Программирование специалистом-робототехником, языки RAPID/KRL и онлайн-симуляции |
| Развёртывание | Дни–недели, часто без изменения планировки цеха, возможен перенос между станками | Недели–месяцы: проект клетки, фундамент, ограждения, приёмка |
| Стоимость входа | Ниже: не нужны ограждения и безопасность периметра (ориентировочно от 1,5–3 млн ₽ за робот) | Выше: робот + клетка + интеграция (ориентировочно в 1,5–3 раза дороже сопоставимой ячейки) |
| Типовое применение | Загрузка/выгрузка станков, укладка, сборка, нанесение материалов, контроль | Сварка, литьё под давлением, паллетизация тяжёлых грузов, высокоскоростная обработка |
Важный нюанс, о котором часто забывают: кобот не является «автоматически безопасным», а промышленный робот — «автоматически опасным». Безопасность определяется конкретным применением: деталь с острыми кромками в захвате кобота опаснее самой руки робота, и по результатам оценки рисков даже коботная ячейка может потребовать сканера зоны или ограждения.
Universal Robots и китайские аналоги: что выбрать
Universal Robots — де-факто отраслевой стандарт: огромная экосистема захватов и оснастки, зрелая документация, встроенный сервер Modbus TCP, сервисная сеть. Китайские бренды (JAKA, AUBO, Dobot, Elite Robots) при сопоставимой механике стоят ощутимо дешевле и доступны в РФ без ограничений, но различия заметны в деталях: качество уплотнений, стойкость к СОЖ и стружке, полнота русскоязычной документации, доступность запасных суставов и обученного сервиса.
| Бренд | Типовые модели и нагрузка | Особенности |
|---|---|---|
| Universal Robots | UR3e (3 кг), UR5e (5 кг), UR10e (12,5 кг), UR16e (16 кг), UR20/UR30 (20–30 кг) | Наиболее развитая экосистема оснастки и документации; суставы e-Series имеют заводскую установку нуля — после замены сустава полная калибровка чаще не нужна |
| JAKA | Серия Zu, нагрузки до 30 кг (ориентировочно) | Активно продаётся в РФ, компактные суставы, беспроводной пульт обучения, плавная регулировка скорости |
| AUBO | i5, i10, i16 — 5–16 кг | Простая интеграция, распространён в связке с токарными станками |
| Dobot | Линейки CR/MG — от 0,5 до 10+ кг | Самый доступный вход по цене; для лёгких деталей и учебных ячеек |
| Elite Robots, Fairino, ROKAE | 4–20 кг | Растущие альтернативы; при покупке стоит заранее проверить наличие ЗИП и сервиса в регионе |
Кобот у станка: три типовых сценария
Сценарий 1. Загрузка токарного станка с ЧПУ
Самое массовое применение. Кобот грузоподъёмностью 5–16 кг встаёт рядом с токарным центром, берёт прутковую или штучную заготовку из кассеты, магазина или вибробункера (для ориентации деталей), открывает дверь (или работает через окно загрузки), ждёт разжима патрона, вынимает готовую деталь, ставит заготовку, подтверждает зажим и даёт старт цикла ЧПУ.
Ключевые технические моменты:
- Двойной захват (кобра-захват) — за одно посещение зоны патрона кобот забирает готовую деталь и ставит новую, экономя до половины времени цикла загрузки. Типовое время загрузки — 10–15 секунд; одним коботом реально обслуживать даже два токарных станка.
- Сигнал зажима патрона обязателен. Кобот обязан отпустить заготовку только по подтверждению от датчика давления пневмопатрона, а не по факту команды. Вылет детали при зажиме контролирует щуп или упор.
- Стружка. После цикла готовая деталь может нести «бороду» из стружки — на захвате ставят сдув или щётку, иначе стружка попадает в кассету и в патрон.
- Защита от застревания. Если деталь не вышла из патрона, кобот по таймауту сигнализирует аварию, а не дёргает с нарастающим усилием.
Сценарий 2. Обслуживание обрабатывающего центра: двери и щуп контроля
У фрезерных обрабатывающих центров главный «рубеж» — защитная дверь. Сценарий строится так: ЧПУ заканчивает цикл и через M-функцию выдаёт команду на открытие автоматической двери (пневмоцилиндр или сервопривод), кобот дожидается сигнала «дверь открыта» от концевика, затем дожидается разжима тисков или нулевых зажимов, меняет деталь и (при наличии) использует щуп контроля заготовки: щуп на столе или в шпинделе проверяет, что заготовка встала в приспособление корректно, и только после сигнала щупа кобот покидает зону, дверь закрывается, стартует цикл.
Что важно предусмотреть:
- Автоматизация двери. Ручную дверь переоборудуют: пневмоцилиндр с датчиками крайних положений или сервопривод. Альтернатива — работа через боковое загрузочное окно, тогда штатная дверь вообще не трогается.
- Контроль зажима тисков — датчик давления плюс, в идеале, контроль положения детали щупом: перекос заготовки погубит фрезу и испортит деталь.
- Мокрая зона. Внутри рабочей зоны летит СОЖ: кобот должен иметь защиту суставов не ниже IP54, а плоские уплотнительные кольца — расходник, который проверяют при каждом ТО.
- Безопасность доступа. Пока дверь открыта, шпиндель заблокирован; взаимная блокировка «дверь — вращение» прописывается в ПЛК станка.
Сценарий 3. Укладка деталей после лазерной резки
После лазерной резки на CO2- или волоконно-лазерном станке кто-то должен снять нарезанные детали со стола и разложить их по таре. Кобот с вакуумным захватом (присоски или магнитный захват) снимает детали с остаточного каркаса, отделяет их от «склейки» (микроперемычки ломаются лёгким подъёмом с поворотом), сортирует по таре согласно карте раскроя из управляющей программы и укладывает ровными рядами.
Нюансы сценария:
- детали после резки имеют острые кромки и заусенцы — это как раз тот случай, когда даже коботу может понадобиться сканер зоны или ограждение, поскольку опасен не робот, а груз;
- тонкие детали притягиваются к листу вакуумом и статикой: присоски делают с отсосом-дутьём, сбой съёма ловится датчиком вакуума;
- тяжёлые листы кобот не поднимает — тут нужен погрузчик, кобот берёт на себя только штучные детали; впрочем, при проблемах с самой резкой или головкой лазера начинается отдельная история — о ней у нас есть материалы лазерного центра.
Интеграция кобота со станком: связь с ЧПУ
Кобот без связи со станком — дорогое пугало. Ячейка живёт на «рукопожатии» сигналов: станок сообщает своё состояние, кобот — своё. Минимальный набор сигналов одинаков для любой стойки — Fanuc, Siemens Sinumerik, Heidenhain, Syntec.
Таблица сигналов обмена кобот ↔ станок
| Сигнал | Направление | Физическая реализация | Смысл |
|---|---|---|---|
| «Цикл завершён, деталь готова» | Станок → кобот | M-функция в конце УП → выход ЧПУ или ПЛК | Можно входить в зону и забирать деталь |
| «Станок готов к загрузке» (шпиндель стоп, дверь разблокирована) | Станок → кобот | Выход ПЛК станка | Совокупное состояние «безопасно открывать/заходить» |
| «Дверь открыта» / «дверь закрыта» | Станок → кобот | Концевые датчики двери на вход кобота | Кобот входит в зону только по факту открытия |
| «Патрон/тиски зажаты» | Станок → кобот | Датчик давления + реле зажима | Разрешение отпустить заготовку и выйти |
| «Старт цикла» | Кобот → станок | Сухой контакт на вход ЧПУ (имитация кнопки старта) | Запуск обработки после загрузки |
| «Команда открыть/закрыть дверь» | Кобот → станок | Выход кобота на ПЛК двери | Кобот сам управляет циклом двери |
| «Загрузка завершена» | Кобот → станок | Выход кобота → вход ПЛК | Можно закрывать дверь и стартовать |
| «Авария робота / защитная остановка» | Кобот → станок | Выход безопасности кобота в цепь остановки подачи станка | Станок прекращает цикл, если с роботом проблема |
| «Пауза/запрос вмешательства оператора» | Кобот ↔ станок | Дискретный вход-выход или сеть | Например, застрявшая деталь, пустая кассета |
Как связать: три уровня сопряжения
- Дискретные входы/выходы 24 В — самый простой и самый надёжный путь для одиночной ячейки. Выходы ЧПУ/ПЛК станка заводятся на входы кобота и наоборот. Достаточно 6–10 сигналов из таблицы выше.
- Через ПЛК станка. ПЛК выступает «диспетчером»: M-функции управляющей программы открывают двери, управляют зажимом и выставляют флаги состояния, кобот читает их. Так реализуется взаимная блокировка безопасности (дверь — шпиндель — робот).
- Промышленные сети — когда сигналов много или ячеек несколько: PROFINET для Sinumerik, EtherNet/IP для Fanuc, Modbus TCP (контроллеры Universal Robots имеют встроенный сервер Modbus TCP, и стойку можно опрашивать напрямую). По сети передаются не только флаги, но и номера деталей, счётчики, диагностические коды.
Порядок настройки сценария по шагам
- Составить карту сигналов ячейки с электриком: какой выход станка, на какой вход кобота, с каким смыслом и полярностью.
- Назначить в ЧПУ M-функции для нестандартных действий (открытие двери, запрос робота) и прописать их в ПЛК станка.
- Обучить траектории кобота: позиции кассеты, патрона/тисков, тары; задать точку привязки инструмента (TCP) захвата.
- Написать программу сценария с ожиданием сигналов, таймаутами и обработкой исключений (деталь не зажалась, дверь не открылась, кассета пустая).
- Прогнать ячейку на пониженной скорости в ручном подтверждении каждого шага, затем — в автомате под наблюдением.
- Снять показатели (время цикла, простои) и сохранить резервную копию программ и настроек безопасности кобота.
Подробнее о связке робота со станком на уровне стойки — в нашей статье о том, как читать журнал аварий ЧПУ: при отладке «рукопожатия» половина проблем видна именно в журнале и в состояниях входов/выходов стойки.
Обслуживание кобота: регламент
Регламент Universal Robots построен на регулярных осмотрах: производитель рекомендует сервисную проверку не реже двух раз в год (при работе в пыльной среде или с СОЖ — чаще). Ниже — сводный регламент, составленный по сервисной документации UR и применимый к большинству коботов, включая китайские аналоги.
| Периодичность | Работы |
|---|---|
| Ежедневно / ежесменно | Визуальный осмотр руки и кабелей (порезы, заломы, стружка на уплотнениях); чистка от пыли и СОЖ влажной тканью (запрещено продувать робота и контроллер сжатым воздухом); проверка состояния захвата и присосок |
| Еженедельно | Проверка затяжки болтов основания и фланца инструмента; осмотр плоских уплотнительных колец суставов (повреждённые меняют комплектом); осмотр крышек суставов на трещины; чистка фильтров контроллера |
| Ежемесячно | Проверка функций безопасности: аварийный стоп, режим ручного перемещения руки, защитная остановка по силе, соответствие настроек безопасности действующей оценке рисков; проверка даты/времени в журнале (сбита — сел CMOS-элемент питания); резервное копирование программ и настроек |
| Раз в год (полное ТО) | Контроль моментов затяжки винтов суставных крышек динамометрическим ключом (для UR — 0,4 Н·м ±0,05); ревизия уплотнений и контроль утечек смазки; чистка контроллера изнутри от пыли; проверка вентиляторов; замена фильтров; обновление ПО кобота |
| По состоянию / 8–10 лет | Замена элемента питания платы энкодеров (SMB): хранит абсолютные положения суставов, при разряде кобот теряет нули; замена CMOS-элемента питания контроллера (ресурс до 10 лет) |
| После ремонта/замены сустава | Установка нулей и, при необходимости, кинематическая калибровка по сервисному руководству; проверка повторяемости TCP |
Редукторы: почему их не смазывают
В суставах коботов стоят гармонические и циклоидные редукторы, смазанные на заводе на весь срок службы — регламентной замены смазки не предусмотрено. Обслуживание редуктора сводится к контролю: утечка смазки из сустава говорит об износе уплотнения (небольшая течь не влияет на работу — уплотнение заменяют), а нарастающий люфт и шум сустава — признак износа самого редуктора, который меняют в сборе с суставом. Люфт проверяют в режиме ручного перемещения: рука не должна иметь ощутимого свободного хода в суставе.
Калибровка нулей после столкновения: главное заблуждение
Распространённая практика «кобот столкнулся — сразу калибровать нули» ошибочна для Universal Robots. Официальная позиция производителя: жёсткое столкновение само по себе не является поводом для калибровки. Если после удара программа «поплыла», порядок действий такой:
- Осмотреть руку: погнутые детали (инструмент, кронштейны, трубы) — заменять, а не калибровать. Калибровка поверх погнутой детали лишь замаскирует механическую неисправность.
- Если погнут только инструмент — заново задать точку привязки инструмента (TCP), например методом четырёх точек, без калибровки робота.
- Если смещение мало и локализовано — скорректировать отдельные опорные точки программы (у UR для этого есть метод коррекции по ключевым точкам) вместо полной калибровки.
- Полная кинематическая калибровка нужна после замены сустава или сервисной разборки (для серий CB3 — всегда, для e-Series с заводской установкой нуля сустава — обычно не требуется), выполняется на спецоборудовании сервисной организацией.
- Проверить результат по повторяемости TCP: отклонения до ~0,1 мм считаются нормой при сохранившейся калибровке.
У китайских коботов логика похожая, но утилиты свои: в сервисном ПО JAKA, AUBO, Dobot есть процедуры установки нулей (zero calibration) по сервисным точкам суставов. Кустарное «обнуление наугад», без сервисных шаблонов, приводит к смещению всей программы — эти работы должны выполнять обученные специалисты. По теме смещения нулей у станков у нас есть отдельная статья — восстановление нулей Fanuc через параметр 1815: принцип «столкновение → проверяй механику → потом нули» одинаков и для станков, и для роботов.
Об обновлениях ПО стоит сказать отдельно: Polyscope у UR и прошивки китайских коботов обновляют не «когда выйдет», а по плану — вместе с годовым ТО. Обновление сулит исправления ошибок безопасности, но без резервной копии может изменить поведение настроек. Общий подход к обновлениям мы разбирали в статье обновление ПО ЧПУ: когда нужно и кто делает.
Типовые неисправности коботов
| Симптом | Вероятная причина | Решение |
|---|---|---|
| После столкновения программа «поплыла», точки сместились | Погнут инструмент или деталь руки; смещение точек программы | Осмотр и замена погнутых деталей (не калибровка!); заново задать TCP; при малом смещении — коррекция опорных точек |
| Кобот «потерял нули» после замены сустава или долгого простоя без питания | Разряд элемента питания платы энкодеров (SMB); потеря абсолютных положений суставов | Замена элемента питания; процедура установки нулей/калибровки по сервисному руководству; после — проверка повторяемости TCP |
| Ошибка дрейфа индекса энкодера сустава (у UR — код C26) | Сбой или износ энкодера сустава | Диагностика, замена сустава/энкодера, установка нулей; точки программы при этом сохраняются |
| Частые защитные остановки по силе (C15x) в штатных режимах | Занижены лимиты безопасности; робот упирается в препятствие или зажатую деталь; износ механики | Сверить настройки безопасности с оценкой рисков; найти механическое подклинивание; проверить моменты и люфты суставов |
| Критическая остановка при реальном контакте — штатная работа | Сработал датчик силы/момента (штатная защитная функция) | Найти и устранить причину столкновения (неверные точки, сместившаяся деталь), перезапустить; калибровка не требуется |
| Сбита дата/время в журнале, слетают настройки после выключения | Разряд CMOS-элемента питания контроллера (ресурс до 10 лет) | Замена элемента питания, восстановление настроек из резервной копии |
| Шум вентилятора, контроллер перегревается, случайные перезагрузки | Забиты пылевые фильтры контроллера, пыль внутри | Чистка/замена фильтров, внутренняя чистка от пыли; при шуме вентилятора — его замена |
| Утечка смазки из сустава | Износ уплотнения сустава | Протереть, заменить уплотнение (небольшая течь на работу не влияет, но затягивать нельзя — пыль образует абразивную пасту) |
| Кобот «не видит» захват, ошибки инструмента | Обрыв кабеля инструмента, разбит разъём на фланце | Прозвонка цепей, замена кабеля/разъёма; при частых изломах — установить витой кабель с большим радиусом изгиба |
| Сигнал от станка не приходит / старт цикла не срабатывает | Нет сопряжения входов-выходов, M-функция не назначена в ПЛК, полярность входа | Проверить карту сигналов и состояния входов/выходов в ЧПУ и на пульте кобота; проверить назначение M-функций |
| Робот останавливается рывком в одной и той же точке траектории | Зона безопасности (виртуальная стена) настроена слишком близко к станку | Корректировка конфигурируемых зон безопасности по фактической планировке |
Отдельно о классических промышленных роботах в составе линий — там свой регламент и свои характерные сбои (память позиций, батарейки серводвигателей, редукторы с регламентной смазкой). Мы разбирали их в статье обслуживание промышленных роботов: регламент и типовые сбои.
Безопасность коботов: не всесилен
Техническая спецификация ISO/TS 15066:2016 «Роботы и робототехнические устройства. Коллаборативные роботы» описывает четыре режима совместной работы; на практике в станочных ячейках применяется ограничение мощности и силы (PFL): кобот сам ограничивает усилие и энергию контакта.
Ключевые положения кратко:
- для 29 областей тела человека установлены предельные значения силы и давления контактного воздействия (по исследованиям порогов боли Университета Юлиха);
- различают квазистатический контакт (зажатие между рукой робота и препятствием — самые строгие лимиты) и переходный контакт (свободный удар — допускается вдвое большая сила);
- лимиты задаются настройками безопасности: пределы силы, момента, мощности и скорости по осям и по точке инструмента; чем выше скорость — тем выше энергия удара, поэтому «быстрый кобот рядом с человеком» — противоречие в терминах;
- с 2025 года требования ISO/TS 15066 интегрированы в обновлённый стандарт ISO 10218-1/-2 — при проектировании ячеек ориентируйтесь на актуальную редакцию.
Границы применимости, о которых нельзя забывать: оценка рисков ячейки обязательна, и она оценивает не робота, а всю систему. Острые кромки детали, горячая стружка, зажим между захватом и патроном, кобот с деталью массой 20 кг над проходом — всё это может потребовать сканера зоны, ограждения или снижения скорости даже при «безопасном» коботе. Про требования к ограждениям станочной зоны у нас есть отдельный материал — защитные ограждения станка с ЧПУ: требования и нормы.
Экономика: окупаемость кобота вместо оператора загрузки
Формула проста: срок окупаемости (месяцы) = инвестиции в ячейку ÷ чистая месячная экономия, где экономия = фонд оплаты труда высвобождаемого персонала + прирост выпуска от роста коэффициента загрузки станка (минус затраты на обслуживание и электричество).
Мировая практика по станочным ячейкам: полная стоимость внедрения кобота для загрузки станков (робот, захват, кассеты, двери, интеграция) составляет ориентировочно 75–150 тыс. долларов, типичный срок окупаемости — 8–22 месяца в зависимости от сменности. Ниже — ориентировочный расчёт для российского цеха (все цифры — ориентиры для примера, не оферта).
| Статья | Вариант с оператором (2 смены) | Вариант с коботом (2 смены) |
|---|---|---|
| Персонал на загрузке | 2 оператора, ориентировочно 70–90 тыс. ₽/мес каждый с налогами = 140–180 тыс. ₽/мес | 0 (настройку совмещает наладчик) |
| Инвестиции в ячейку | — | Кобот: от ~1,5 млн ₽ (китайский) до ~3 млн ₽ (UR); захват, кассеты, автоматизация двери и интеграция: 0,8–2 млн ₽; итого ориентировочно 2,5–5 млн ₽ |
| Загрузка станка | Перерывы, зависимость от человека; коэффициент загрузки типично 60–70% | Стабильные 10–15 с на смену детали, станок не простаивает на ожидании; прирост выпуска ориентировочно 15–30% |
| Обслуживание | — | Годовое ТО, элемент питания раз в 8–10 лет, электричество ~0,5 кВт |
| Расчёт окупаемости (пример) | Расходы 160 тыс. ₽/мес растут с индексацией зарплат | Экономия ФОТ 160 тыс. ₽/мес + маржа от прироста выпуска ~40–60 тыс. ₽/мес = 200–220 тыс. ₽/мес; при инвестициях 3,5 млн ₽ окупаемость ≈ 16–18 месяцев |
Что усиливает экономику: один кобот на два станка; рост стоимости труда и дефицит кадров на монотонных операциях; переход на третью смену без найма; снижение брака от «человеческого фактора» (неверный зажим, перекос заготовки). Что ослабляет: мелкая номенклатура с постоянной переналадкой (хотя коботы здесь как раз сильнее клетки), тяжёлые детали свыше 20–30 кг, отсутствие на предприятии специалиста, способного хотя бы перезапустить ячейку после сбоя. Сколько стоит час простоя станка и как его сократить, разбирали в отдельной статье.
Частые вопросы
Может ли кобот работать совсем без ограждений?
Может, если это подтверждено оценкой рисков по ISO/TS 15066: сила и скорость контакта в любой точке траектории не должны превышать допустимых пределов, а деталь и захват не должны иметь опасных кромок, горячего, стружки. На практике для станочных ячеек с дверьми часто всё же ставят сканер зоны или световой барьер со стороны загрузки.
Чем китайский кобот хуже Universal Robots?
Не «хуже», а с другими компромиссами: при сопоставимой механике и повторяемости — меньше ресурс уплотнений в среде СОЖ, скромнее документация на русском, дольше и сложнее с запчастями и обученным сервисом. Зато ниже цена входа и доступность поставки. Для загрузки токарного станка в две смены разумный китайский кобот с грамотным обслуживанием — рабочее решение.
Сколько служат редукторы и батареи кобота?
Редукторы суставов смазаны на весь срок службы и в регламентной замене смазки не нуждаются — меняются только уплотнения по состоянию. Элемент питания платы энкодеров рассчитан на 8–10 лет, CMOS-элемент контроллера — до 10 лет; их меняют превентивно на плановом ТО, иначе при разряде кобот теряет абсолютные нули.
Что делать сразу после столкновения кобота?
Остановить ячейку, осмотреть руку и инструмент на погнутости. Погнутые детали — заменить. Если видимых повреждений нет, а программа сместилась — проверить TCP и скорректировать опорные точки. Полная калибровка нужна только после замены сустава или разборки.
Можно ли переставить кобот на другой станок?
Да, это одно из главных преимуществ: кобот на мобильном столе перетаскивается за час, программа сценария и карта сигналов сохраняются. Для нового станка потребуется своя карта сигналов, автоматизация двери (если её нет) и переобучение точек.
Нужен ли отдельный оператор для кобота?
Нет. Ячейку настраивает технолог или наладчик, дальнейшую эксплуатацию совмещает оператор станка: следит за кассетой заготовок и тарой, реагирует на аварии по подсказкам на пульте. Для первого запуска имеет смысл обучение персонала — это быстрее окупается, чем зависимость от одного «гуру».
Как кобот связывается со стойками Fanuc и Siemens?
По дискретным входам/выходам 24 В напрямую или через ПЛК станка; при большом объёме сигналов — по промышленным сетям: EtherNet/IP для Fanuc, PROFINET для Sinumerik, Modbus TCP как универсальный вариант (у контроллеров Universal Robots сервер Modbus TCP встроен).
Когда стоит позвать специалистов
Диагностику после серьёзного столкновения, установку нулей, замену суставов и элементов питания, настройку сопряжения кобота со стойкой ЧПУ лучше делать с сервисной организацией — ошибки здесь стоят дороже работ. Инженеры «Сервис Станков» обслуживают роботизированные ячейки и станки с ЧПУ в 45 регионах РФ: плановое техническое обслуживание — от 7 500 ₽, диагностика на производстве, пусконаладка и настройка сопряжения оборудования. Общий порядок работ по роботам в составе ячеек смотрите в разделе «Промышленные роботы», а о том, как устроен сервис автоматических линий и роботизированных ячеек, рассказываем в отдельной статье блога.
Источники
- Кинематическая калибровка роботов Universal Robots (Universal Robots, официальный учебный материал)
- План осмотра и технического обслуживания Universal Robots (Universal Robots, официальный документ)
- Руководство по калибровке e-Series и UR Series (Universal Robots, на английском языке)
- Сервисное руководство Universal Robots e-Series (Universal Robots, на английском языке)
- Техническая спецификация ISO/TS 15066:2016 «Роботы и робототехнические устройства. Коллаборативные роботы» (ISO, на английском языке)
- Информационный листок DGUV «Коллаборативные робототехнические системы» (Немецкое объединение страхования от несчастных случаев, на английском языке)
- Руководство пользователя UR10/CB3 (Universal Robots, на русском языке)